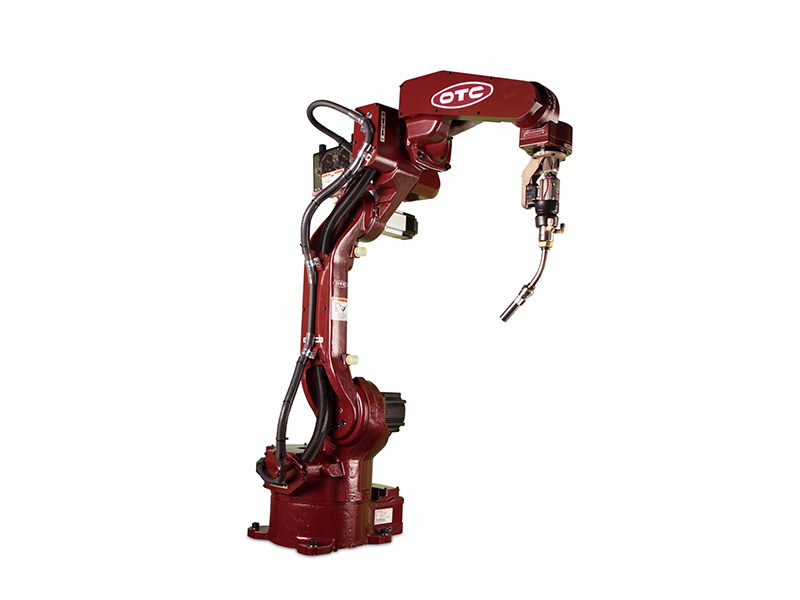
Tự động hóa hàn bằng robot FD-B1445
Thông số kỹ thuật:
| Xây dựng | Kiểu nhiều khớp nối thẳng đứng | ||
| Số lượng trục | 6 | ||
| Trọng lượng tải tối đa | 4kg | ||
| Khả năng lặp lại vị trí | +/-0,08 mm (Lưu ý 1) | ||
| Hệ thống truyền động | Động cơ servo AC | ||
| Khả năng lái xe | 2900W | ||
| Phản hồi vị trí | Bộ mã hóa tuyệt đối | ||
| Phạm vi chuyển động | cánh tay | J1(Quay) | +/- 170° (+/- 50° )(Lưu ý 2) |
| J2(mặt trước và mặt sau) | -155° ~+90(Chú thích 3) | ||
| J3(Lên và xuống) | -170° ~+245(Chú thích 4) | ||
| cổ tay | J4(Quay) | +/- 155° (+/-170° )(Chú thích 5) | |
| J5(Dao động) | -45° ~+225(Chú thích 6) | ||
| J6(Xoắn) | +/- 205° (+/- 360° )(Chú thích 5、6) | ||
| Tốc độ tối đa | cánh tay | J1(Quay) | 2,97 rad/giây {170° /giây](2,27 rad/giây {130° /giây})(Lưu ý 2) |
| J2(mặt trước và mặt sau) | 2,97 rad/giây {170°/giây} | ||
| J3(Lên và xuống) | 2,97 rad/giây {170°/giây} | ||
| cổ tay | J4(Quay) | 4,89 rad/giây {[280° /giây} | |
| J5(Dao động) | 4,19 rad/giây {240°/giây} | ||
| J6(Xoắn) | 9,08 rad/giây {520°/giây} | ||
| Tải trọng cổ tay cho phép | Mô-men xoắn | J4(Quay) | 10,1 N·m |
| J5(Dao động) | 10,1 N·m | ||
| J6(Xoắn) | 2,9 N·m | ||
| Mô men quán tính | J4(Quay) | 0,38 kg·m2 | |
| J5(Dao động) | 0,38 kg·m2 | ||
| J6(Xoắn) | 0,03 kg m2 | ||
| Phạm vi di chuyển của robot | 3,57 m2x 340° | ||
| Điều kiện môi trường sử dụng | Nhiệt độ: 0~45° C, Độ ẩm: 20~80% RH (không ngưng tụ) | ||
| Trọng lượng cơ thể | 145kg | ||
| Trọng lượng có thể tải ở cánh tay trên | 10kg(Chú thích 7) | ||
| Phương pháp lắp đặt | Mặt đất, bức tường, lộn ngược | ||
| Màu sắc cơ thể | Nâu đỏ | ||

Chi tiết ống có thể xử lý

Hỗ trợ dịch vụ · Robot QINGGONG
Kiểm soát chất lượng chặt chẽ hơn · Nâng cao chất lượng